Praxis-1 : Runway publie en open source son modèle d'IA pour robots, numéro un du classement RoboLab de NVIDIA
IA · par Insight Nexus · publié le 12 novembre 2026
Ce modèle de 27 milliards de paramètres apprend aux robots à agir à partir de vidéos ; poids et code sont disponibles sous licence Apache 2.0.
Runway ouvre son modèle pour robots à tout le monde
Runway, surtout connu pour ses outils de génération de vidéo par IA, a rendu disponible le mercredi 11 novembre 2026 son modèle robotique Praxis-1, en poids ouverts sous licence Apache 2.0. Présenté en septembre, c'est un « world action model » : un modèle d'IA qui comprend comment le monde réagit et qui en déduit les gestes que doit faire un robot. Le compte officiel @runwayml a confirmé le lancement dans une série de messages sur X. Usage commercial compris, tout le monde peut désormais le télécharger, l'utiliser et l'adapter.
Un modèle qui prédit la vidéo et les gestes en même temps
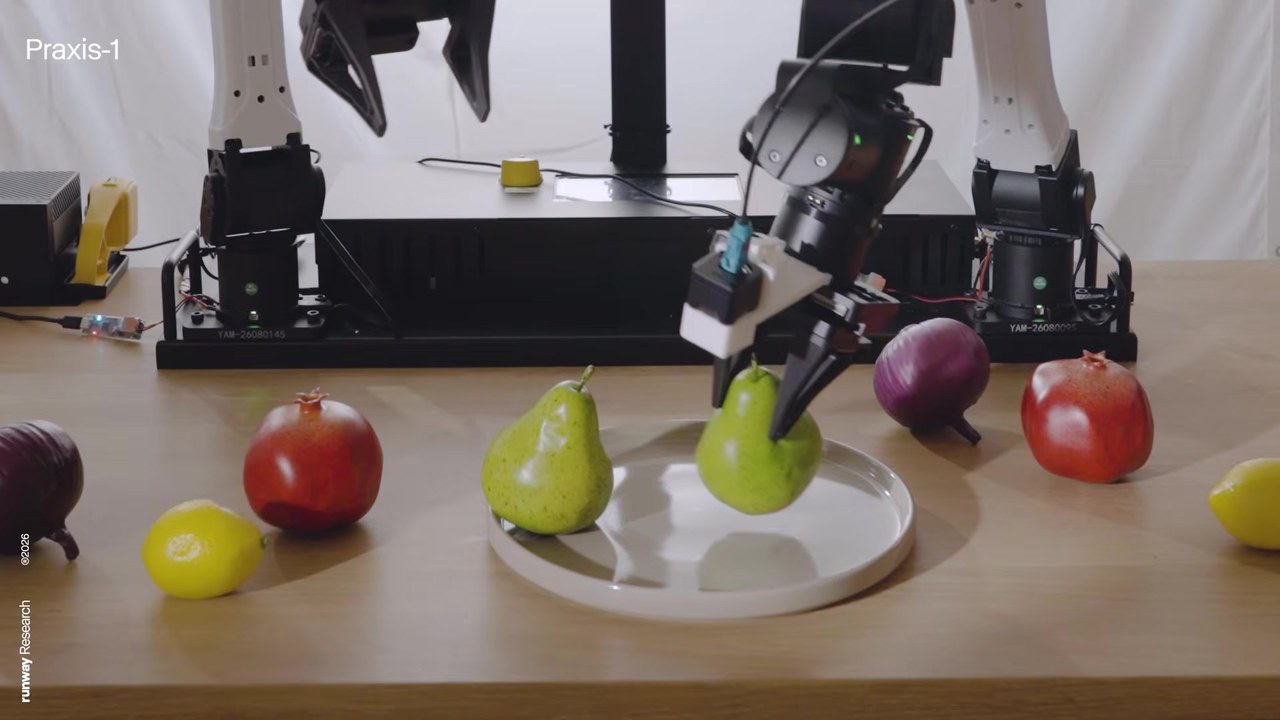
Praxis-1 est un transformeur de diffusion de 27 milliards de paramètres, de type « mixture of experts » (seule une partie du modèle travaille à chaque étape). Il prédit à la fois la vidéo de ce qui va se passer et les actions du robot. Son idée de base : la vidéo ordinaire, celle qu'on trouve en masse sur le web, apprend déjà comment les objets bougent et comment une main attrape quelque chose. Selon les recherches de Runway, elle vaut autant que des vidéos de robots pilotés à distance pour entraîner un robot.
Des résultats en tête du classement
- RoboLab-120 de NVIDIA : 46,2 % de réussite sur 1 200 essais, devant FLUX 3 Action (42,9 %), Cosmos3 Nano (36,8 %) et π0.5 (28 %). Praxis-1 dépasse aussi tous les modèles robotiques ouverts du classement.
- Robot inconnu : adapté au robot RT-1 de Google, qu'il n'avait jamais vu, il atteint 80 % de réussite sur SimplerEnv, contre 52,4 % pour le modèle d'origine de RT-1.
- Apprentissage rapide : avec moins de 30 minutes de démonstrations, il a réussi les 15 essais simulés sur le robot de Noble Machines.
- Coût : sur le même poste de travail, il termine les tâches 15,6 fois plus vite qu'un grand modèle de langage pilotant le bras, pour un coût 51 fois plus faible par tâche, selon Runway.
Adaptable à son propre robot
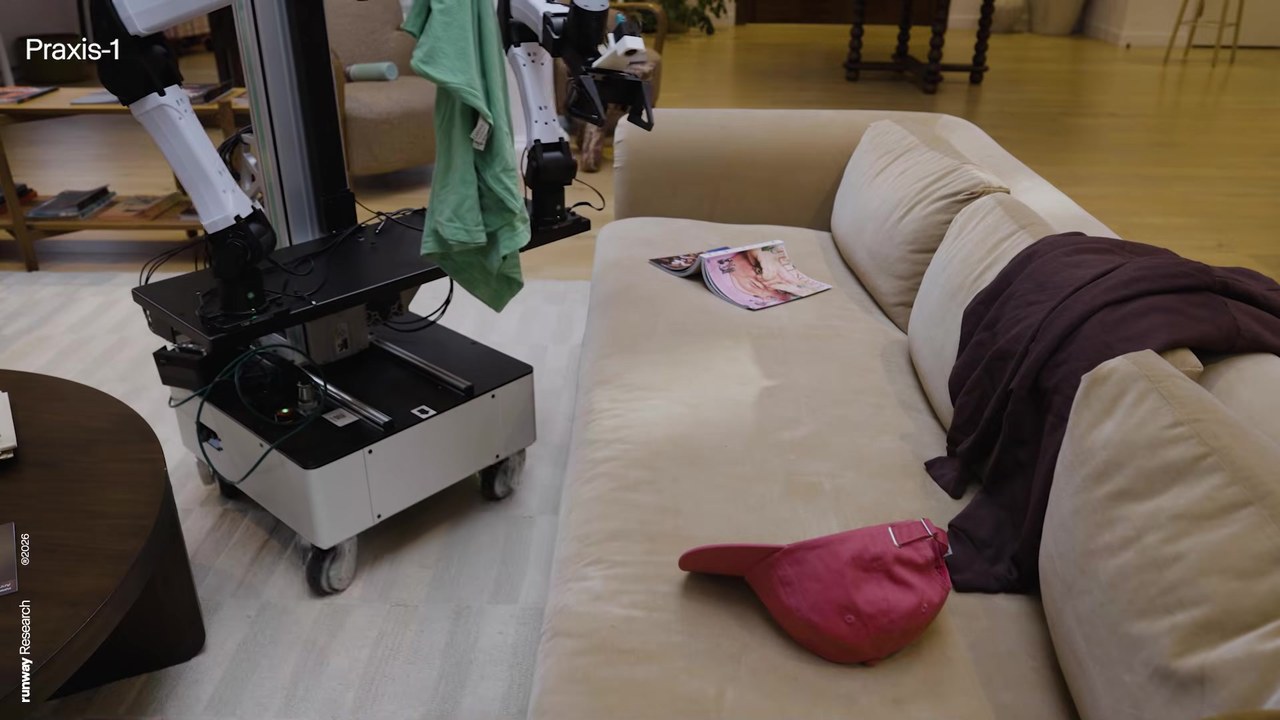
Les partenaires de lancement, Noble Machines, Standard Bots et Ultra, l'utilisent déjà sur un humanoïde à jambes, un bras industriel à six axes et un robot d'entrepôt à deux bras. Runway publie les poids, mais aussi le code d'inférence et d'entraînement, avec un réglage complet ou plus léger via LoRA pour l'adapter à ses caméras et à ses tâches sans tout réentraîner. Le modèle est disponible sur GitHub, sur Hugging Face (compatible LeRobot), dans vLLM-Omni et sur Runway Dev. Il tourne sur le matériel NVIDIA, des GPU H100 et B200 jusqu'aux RTX 5090 et au module Jetson Thor embarqué dans les robots.
Pourquoi des poids ouverts ?
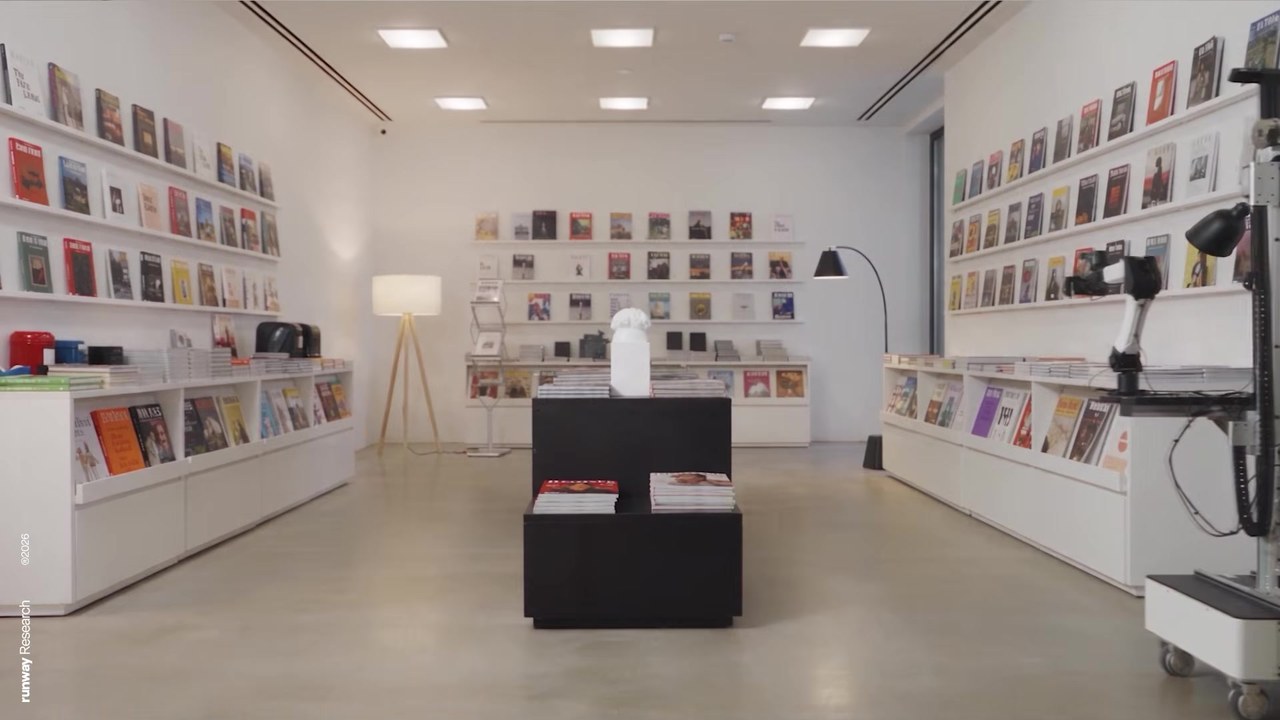
Runway avait promis dès septembre de publier Praxis-1 en open source. L'entreprise estime que les fabricants de robots ont besoin de modèles qu'ils peuvent faire tourner, inspecter et modifier eux-mêmes. Le modèle s'inscrit dans la Cosmos Coalition, un groupe lancé avec NVIDIA autour des modèles de monde ouverts pour l'IA physique.
Sources
Annonce officielle de Runway (11 novembre 2026) et rapport technique de Praxis-1, compte officiel @runwayml sur X. Images : © Runway (vidéo officielle de présentation de Praxis-1).